Magnesium oder Strickstoff: Woraus ein Roboter gebaut ist, entscheidet, wo er stehen darf
Der T800 von EngineAI wiegt 75 Kilo und steckt in einem Magnesium-Aluminium-Rahmen, der Neo von 1X ist bei fast gleicher Grösse 30 Kilo schwer und unter dem Strickbezug weich. Der Materialentscheid bestimmt, ob eine Maschine hinter eine Schutzeinrichtung gehört oder in eine Wohnung darf. Warum die Frage nach den Werkstoffen beim Kauf wichtiger ist als jedes Demovideo.
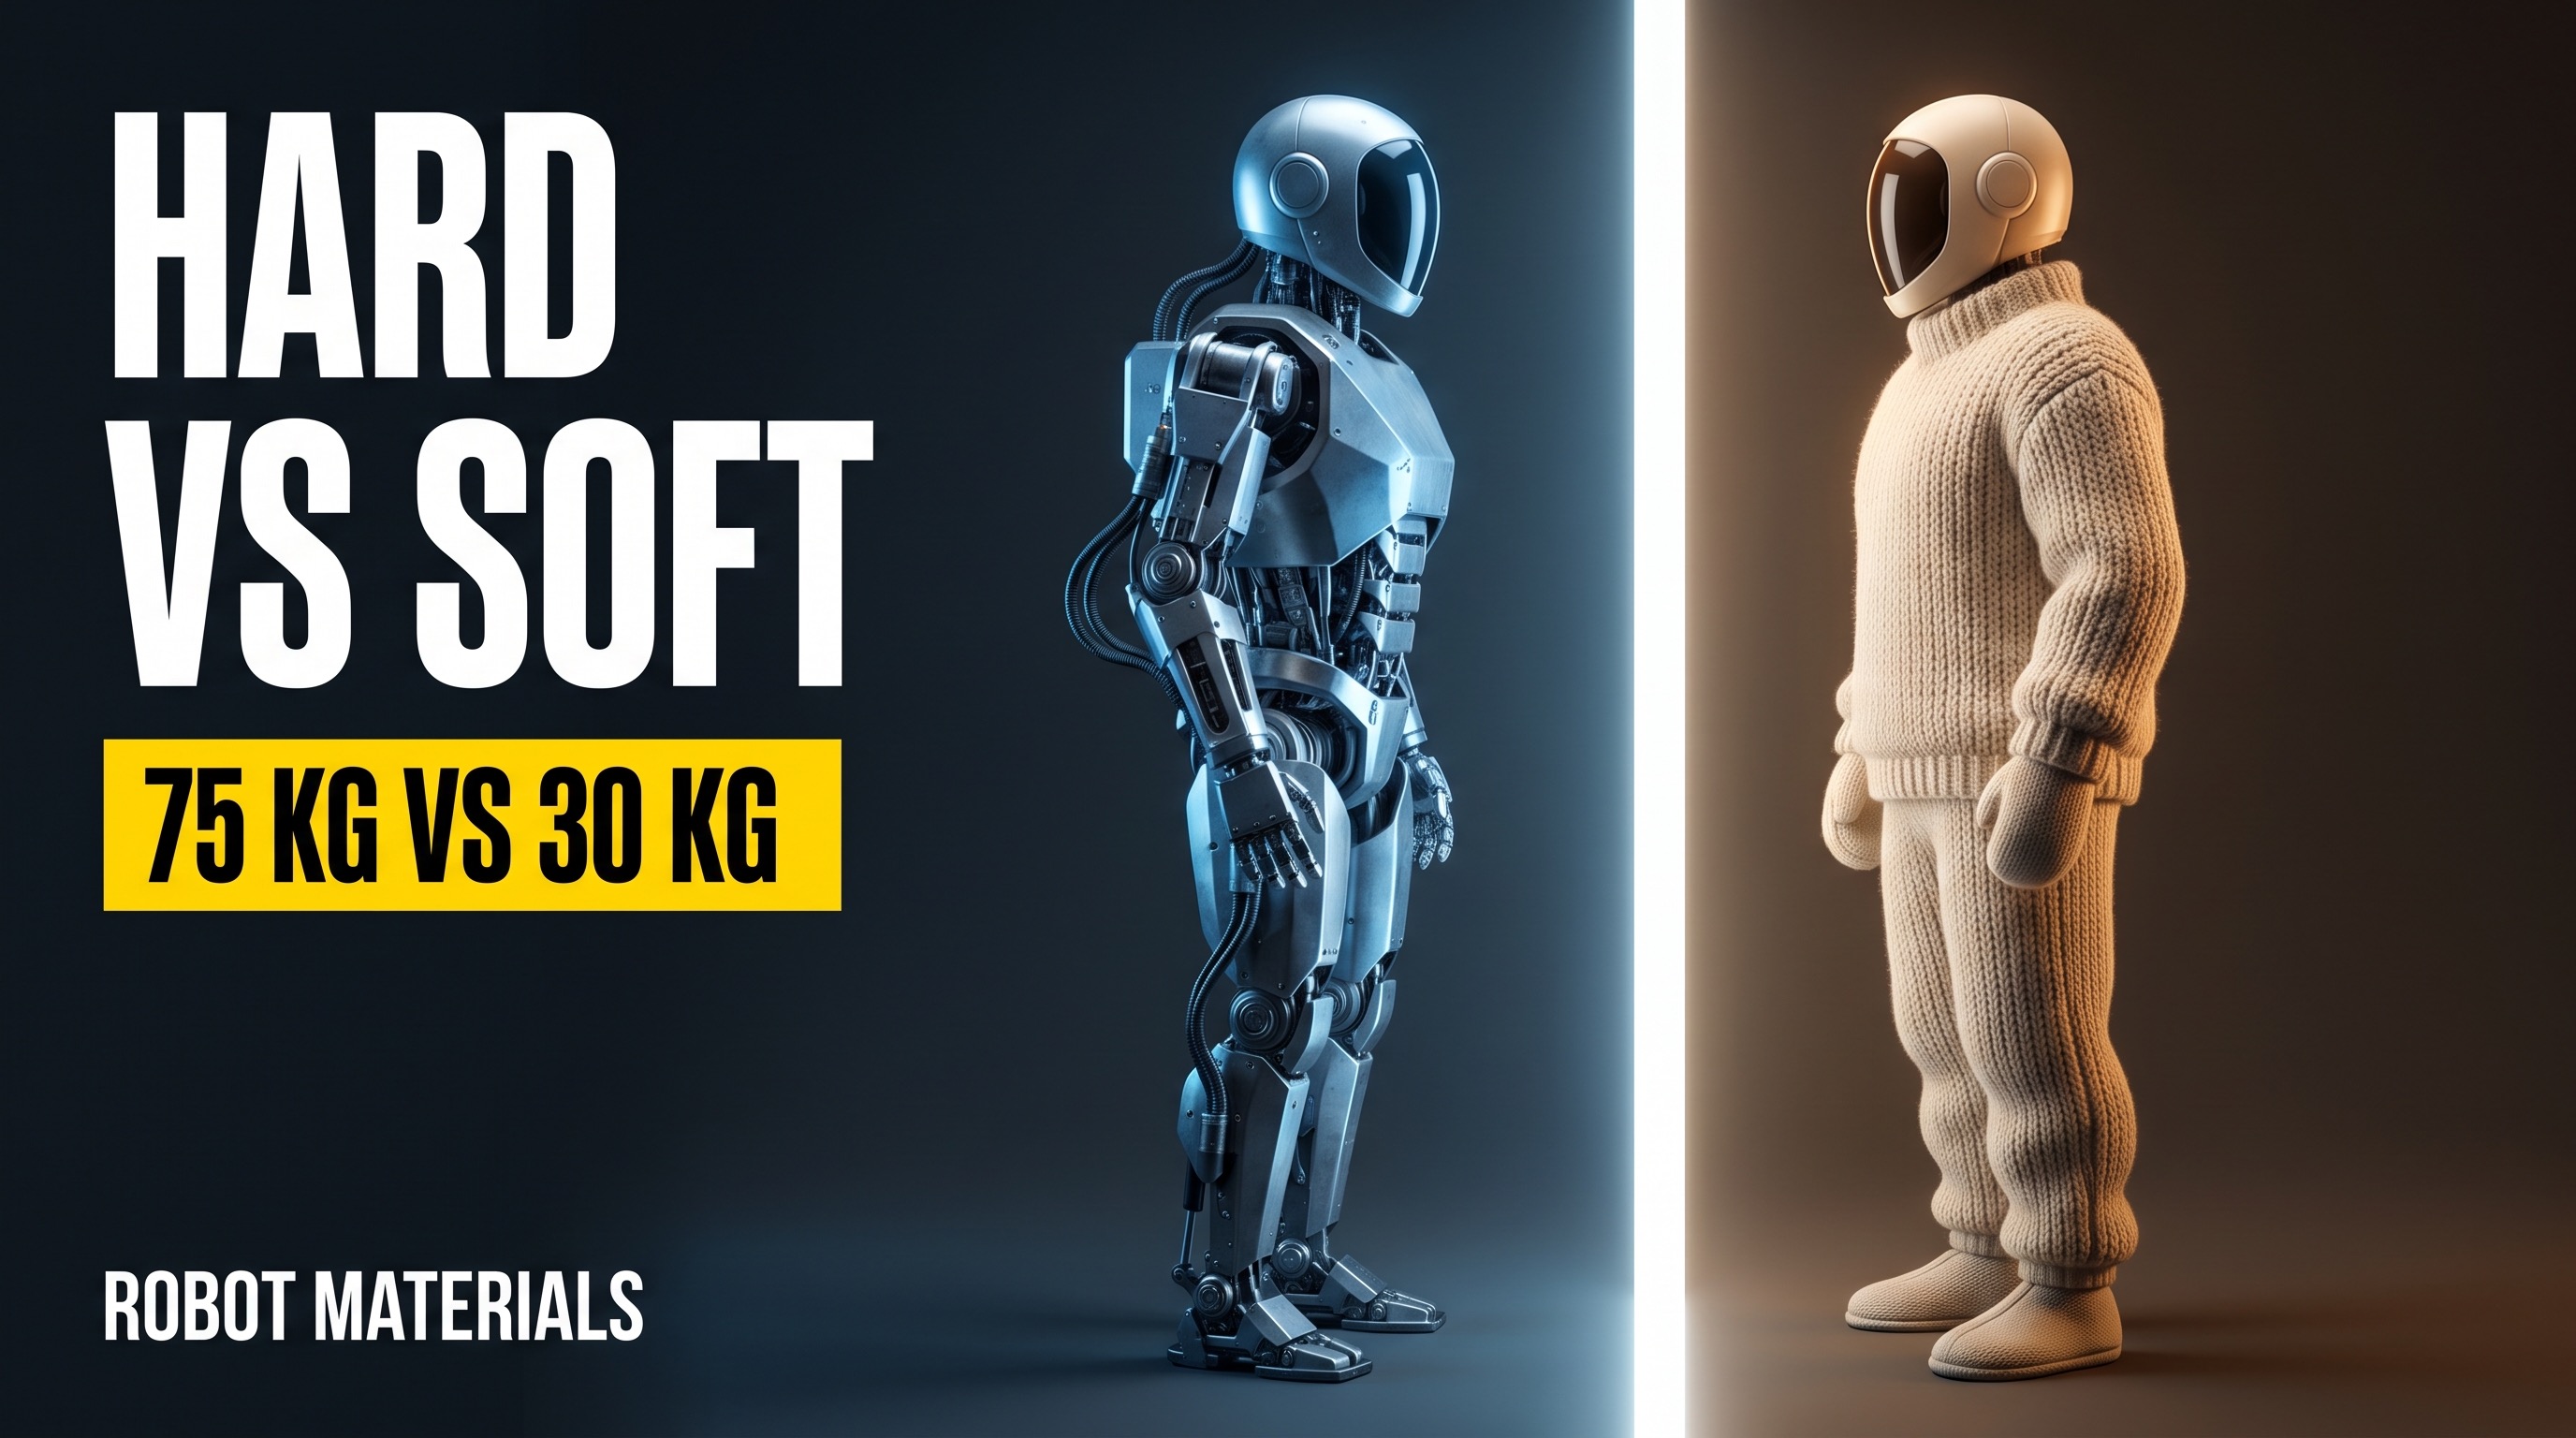 Symbolbild · KI-generiert
Der T800 von EngineAI ist 1,73 Meter gross, wiegt 75 Kilo und steckt in einem Rahmen aus Magnesium-Aluminium. Er bringt 450 Newtonmeter Spitzendrehmoment auf und läuft bis zu drei Meter pro Sekunde, was rund 340 Joule Bewegungsenergie ergibt. Der Neo von 1X ist fast gleich gross, wiegt aber 30 Kilo, besteht unter dem Strickbezug aus einem 3D-Gitterpolymer und wird über Sehnen bewegt statt über starre Getriebe.
Zwei Maschinen, dieselbe Bauform, zwei völlig verschiedene Materialentscheide. Daran hängt mehr als das Datenblatt: Der eine gehört hinter eine Schutzeinrichtung, der andere darf in eine Wohnung. Wer einen Roboter kauft, kauft zuerst ein Materialkonzept.
Magnesiumlegierungen sind mit einer Dichte von etwa 1,8 Gramm pro Kubikzentimeter die leichtesten Konstruktionsmetalle überhaupt, rund zwei Drittel so schwer wie Aluminium und ein Viertel von Stahl. Dazu kommen kohlefaserverstärkte Kunststoffe und der Hochleistungskunststoff PEEK, der in Gehäusen, Zahnrädern und Gelenkschalen inzwischen Metall ersetzt. Tesla hat mit dieser Kombination beim Optimus der zweiten Generation rund zehn Kilo herausgeholt und die Maschine dadurch spürbar schneller gemacht. Leichter heisst in der Robotik nicht nur sparsamer, sondern auch reaktionsschneller, weil jedes Kilo weniger die Massenträgheit des ganzen Arms senkt.
Der Preis dafür steht selten im Prospekt. Steife Metallstrukturen speichern und übertragen Energie fast verlustfrei. Trifft ein 75-Kilo-Körper mit voller Geschwindigkeit auf einen Menschen, wird die Bewegungsenergie ungebremst weitergegeben, es gibt keine Knautschzone. Dazu kommen scharfe Kanten, Klemmstellen an offen laufenden Gelenken und die Wärme der Antriebe. Und unter all dem sitzt ein Lithium-Ionen-Akku mit typischerweise zwei bis drei Kilowattstunden, also etwa so viel gespeicherter Energie wie in einem sehr grossen E-Bike-Akku. Bei mechanischer Beschädigung ist das kein theoretisches Problem, weshalb seriöse Hersteller inzwischen mit Keramikvlies, Aerogel-Dämmung und schwer entflammbaren Gehäusen arbeiten.
Genau hier setzt die weiche Bauweise an. Der Neo kommt ohne freiliegende Klemmstellen aus, die Gelenke sind von aussen geschlossen, der Körper besteht aus einer offenporigen Gitterstruktur, die sich bei Kontakt verformt. Die sehnengetriebenen Glieder haben eine geringe Eigenträgheit, was im Ernstfall genau das bewirkt, was ein starres Getriebe nicht kann: Die Bewegung gibt nach. 1X nennt für den Kopfaufprall einen HIC-Wert unter 250, eine Kennzahl aus der Fahrzeugsicherheit, bei der 1000 die Grenze für schwere Verletzungen markiert. Bei 30 Kilo und normalem Haushaltstempo bleibt die Bewegungsenergie im Bereich von 30 bis 60 Joule. Das ist kein Zauberwerk, sondern schlicht Physik: halbe Masse, halbes Tempo, ein Bruchteil der Wucht.
Weich hat ebenso seine Grenzen. Ein Gitterpolymer kriecht unter Dauerlast, Textilbezüge verschmutzen und verschleissen, Sehnenzüge dehnen sich und müssen nachgestellt werden. Wiederholgenauigkeit im Zehntelmillimeterbereich, wie sie in der Montage verlangt wird, ist damit nicht zu machen. Wer Lasten von 20 Kilo achtzig Mal pro Stunde umsetzen will, kommt um steife Strukturen und kräftige Getriebe nicht herum. Der T800 ist deshalb nicht schlecht konstruiert, er ist für eine andere Umgebung konstruiert.
Ein drittes Lager geht noch weiter und kopiert nicht die Funktion, sondern den Körperbau. Clone Robotics hat mit dem Protoclone einen Prototyp gezeigt, der ein Polymerskelett mit Nachbildungen aller 206 menschlichen Knochen besitzt, dazu rund tausend künstliche Muskelfasern aus Netzschläuchen, die sich zusammenziehen, wenn Wasser hineingepumpt wird. Eine 500-Watt-Pumpe übernimmt die Rolle des Herzens, das Wasser kühlt gleichzeitig die Struktur. 200 Freiheitsgrade, 320 Drucksensoren, 70 Lagesensoren. Frei stehen oder gehen kann die Maschine bislang nicht, eine Gehdemonstration ist für 2027 angekündigt, ein Produkt für 2028. Die Anmutung ist verstörend, und das ist der Punkt: Je menschenähnlicher Material und Bewegung werden, desto weniger verlässlich schätzen Menschen die Maschine ein.
Für die Praxis sortiert sich daraus ein ziemlich klares Bild. Metall und Karbon gehören dorthin, wo Traglast und Genauigkeit zählen und der Zugang geregelt ist, also in Fertigung, Lager und Aussenanlagen. Weiche Strukturen gehören dorthin, wo Menschen unangekündigt danebenstehen: Pflege, Haushalt, Empfang, Verkaufsfläche, Werkstattassistenz. Silikonhaut und künstliche Muskeln haben ihren Platz in Therapie, Forschung und Ausbildung, etwa an Pflegeschulen, wo an realistischen Körpern geübt wird. Die entscheidende Frage lautet also nicht, was ein Roboter kann, sondern wem er wie nahe kommen darf.
Rechtlich ist das kein Ermessensspielraum. ISO 10218 ist 2025 in neuer Fassung erschienen und hat die früher separate Spezifikation ISO/TS 15066 mit ihren biomechanischen Grenzwerten für Kraft und Druck in den zweiten Teil integriert. Für Service- und Assistenzrobotik ausserhalb der Industrie gilt ISO 13482. Diese Grenzwerte erreicht man nicht mit Software allein. Ein schwerer, steifer Roboter kann eine Kollision nur noch abbremsen, ein leichter, nachgiebiger verletzt schon durch seinen Aufbau kaum. Wer in der Schweiz eine Maschine in Betrieb nimmt, trägt die Verantwortung für die Risikobeurteilung selbst, und die beginnt bei der Frage, woraus die Maschine überhaupt besteht.
Die Schweizer Forschung ist in diesem Feld ungewöhnlich gut aufgestellt. Das Soft Robotics Lab der ETH Zürich arbeitet an nachgiebigen und biohybriden Systemen, an der EPFL forscht Josie Hughes an weichen Greifern und Materialien mit veränderlicher Steifigkeit, und an der Empa entwickelt die Gruppe von Mirko Kovac weiche Systeme für Inspektion und Umweltmessung. Das ist keine Nische mehr, sondern eine der wenigen Stellen, an denen europäische Anbieter gegenüber der chinesischen Serienfertigung tatsächlich etwas zu bieten haben.
Für den Kaufentscheid heisst das: Das Datenblatt einmal von hinten lesen. Wie schwer ist die Maschine wirklich, wie schnell bewegt sie sich im Betrieb, sind die Gelenke abgedeckt, welcher Akku sitzt drin und wie ist er geschützt, gibt es eine Konformitätserklärung mit Bezug auf ISO 10218 oder 13482. Ein Video zeigt, was ein Roboter im besten Fall tut. Die Materialliste zeigt, was im schlechtesten Fall passiert.
Dieser Beitrag wurde mit Unterstützung von künstlicher Intelligenz erstellt und redaktionell geprüft. Das Beitragsbild ist ein mit KI generiertes Symbolbild und kein Pressefoto.