Magnésium ou textile : la matière dont est construit un robot détermine l'endroit où il peut être installé
Le T800 d'EngineAI pèse 75 kilos et dispose d'un châssis en magnésium-aluminium, le Neo de 1X pèse 30 kilos pour une taille quasi identique et possède un revêtement textile doux. Le choix du matériau détermine si une machine doit se trouver derrière un dispositif de protection ou si elle peut être installée dans un logement. Pourquoi la question des matériaux est plus importante que n'importe quelle vidéo de démonstration lors de l'achat.
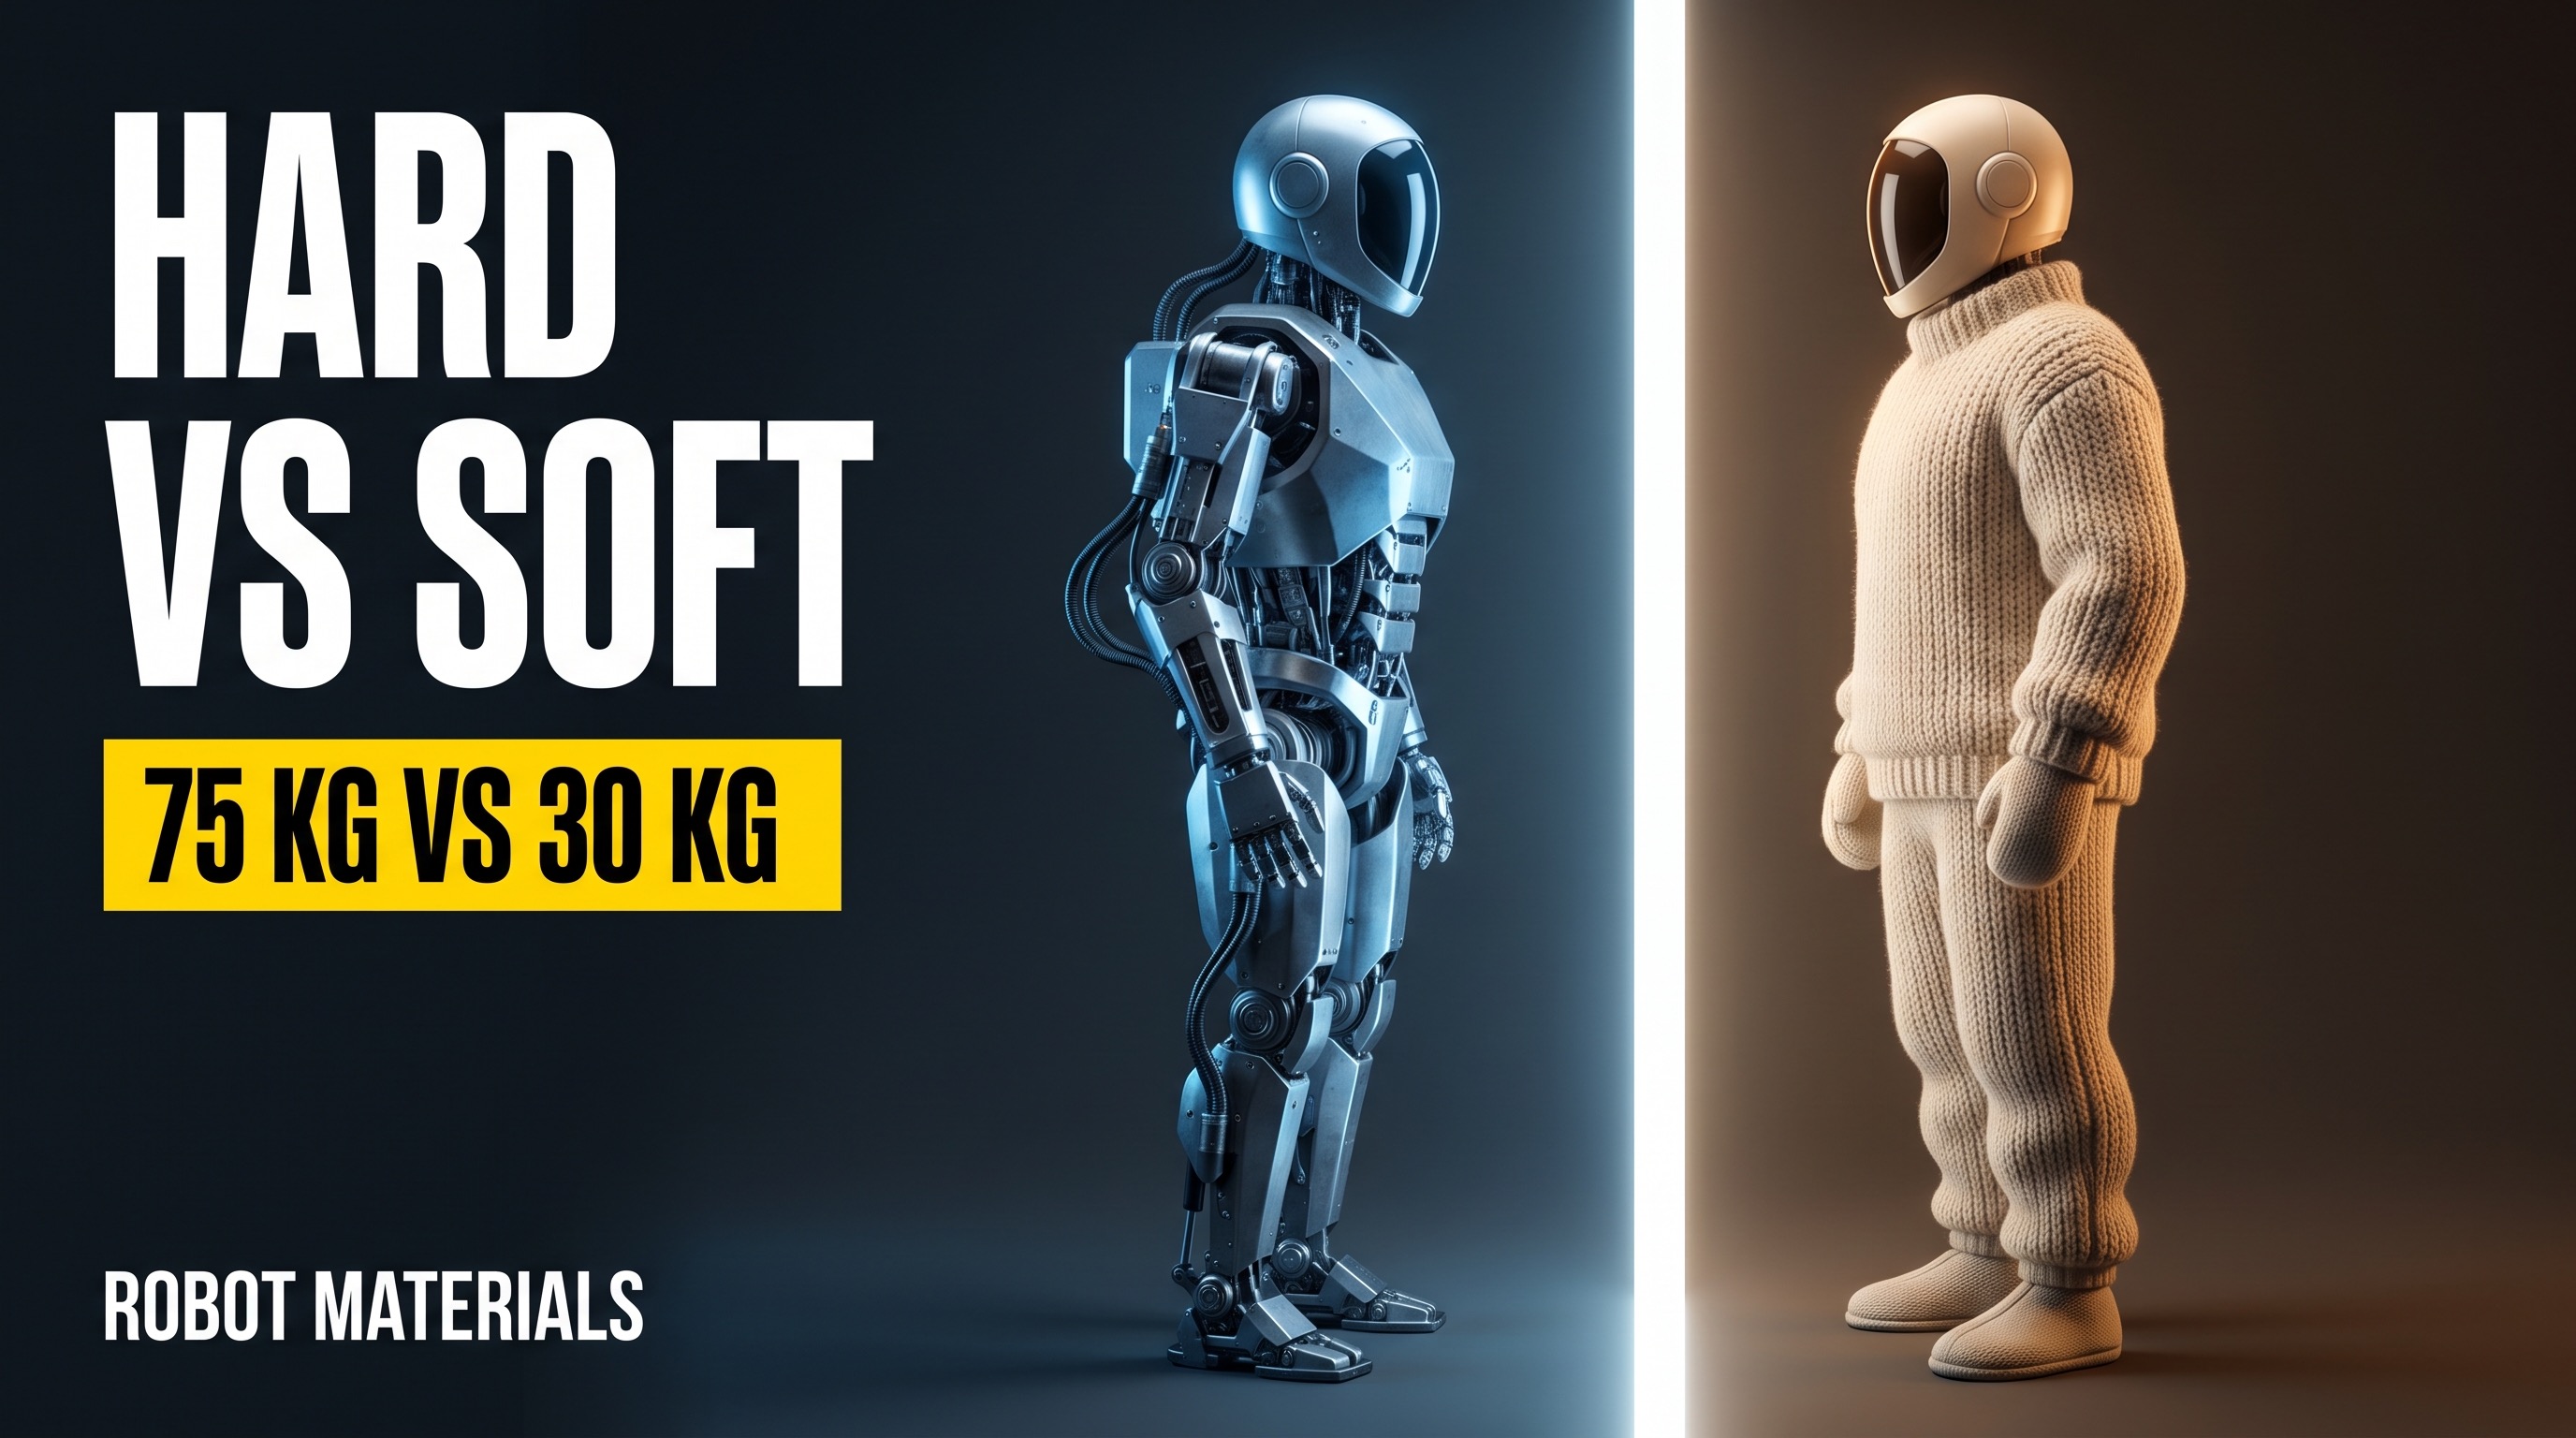 Image symbolique · générée par IA
Le T800 d'EngineAI mesure 1,73 mètre, pèse 75 kilos et dispose d'un châssis en magnésium-aluminium. Il développe un couple de pointe de 450 newtonmètres et peut atteindre une vitesse de trois mètres par seconde, ce qui représente environ 340 joules d'énergie cinétique. Le Neo de 1X est presque aussi grand, mais ne pèse que 30 kilos, est constitué d'un polymère réticulé en 3D sous son revêtement textile et fonctionne à l'aide de tendons plutôt que d'engrenages rigides.
Deux machines, la même structure, deux choix de matériaux complètement différents. Bien plus que la fiche technique en dépend : l'une doit se trouver derrière un dispositif de protection, l'autre peut être installée dans un logement. Celui qui achète un robot achète d'abord un concept matériau.
Les alliages de magnésium, avec une densité d'environ 1,8 gramme par centimètre cube, sont les métaux de construction les plus légers qui existent, environ deux tiers aussi lourds que l'aluminium et un quart du poids de l'acier. S'ajoutent à cela les plastiques renforcés par des fibres de carbone et le plastique haute performance PEEK, qui remplace désormais le métal dans les boîtiers, les engrenages et les coquilles d'articulation. Tesla a retiré environ dix kilos avec cette combinaison sur l'Optimus de deuxième génération et a rendu la machine sensiblement plus rapide. Plus léger ne signifie pas seulement plus économe en robotique, mais aussi plus réactif, car chaque kilo de moins réduit l'inertie de tout le bras.
Le prix en est rarement indiqué dans la brochure. Les structures métalliques rigides stockent et transmettent l'énergie pratiquement sans pertes. Si un corps de 75 kilos entre en collision à vitesse maximale avec un être humain, l'énergie cinétique est transmise sans être freinée, il n'y a pas de zone de déformation. S'ajoutent à cela des arêtes vives, des points de pincement aux articulations non protégées et la chaleur des moteurs. Et sous tout cela se trouve une batterie lithium-ion contenant typiquement deux à trois kilowattheures, c'est-à-dire à peu près autant d'énergie stockée que dans une très grande batterie de vélo électrique. En cas de dommage mécanique, ce n'est pas un problème théorique, ce qui est pourquoi les fabricants sérieux travaillent désormais avec de la ouate céramique, de l'isolation en aérogel et des boîtiers difficilement inflammables.
C'est précisément ici que la structure souple intervient. Le Neo n'a pas de points de pincement exposés, les articulations sont fermées de l'extérieur, le corps est constitué d'une structure réticulée à porosité ouverte qui se déforme au contact. Les membres actionnés par tendons ont une faible inertie propre, ce qui, en cas d'urgence, produit exactement ce qu'un engrenage rigide ne peut pas faire : le mouvement cède. 1X donne pour l'impact à la tête une valeur HIC inférieure à 250, une mesure issue de la sécurité automobile, où 1000 marque la limite des blessures graves. Avec 30 kilos et une vitesse normale de household, l'énergie cinétique reste entre 30 et 60 joules. Ce n'est pas de la magie, c'est simplement de la physique : moitié moins de masse, moitié moins de vitesse, une fraction de la force de choc.
La structure souple a aussi ses limites. Un polymère réticulé s'affaisse sous une charge constante, les revêtements textiles se salissent et s'usent, les câbles de tendons s'étirent et doivent être réajustés. Une répétabilité au dixième de millimètre, comme l'exige l'assemblage, n'est pas possible avec cela. Celui qui veut manipuler des charges de 20 kilos quatre-vingts fois par heure ne peut pas se passer de structures rigides et d'engrenages puissants. Le T800 n'est donc pas mal conçu, il est conçu pour un environnement différent.
Un troisième camp va encore plus loin et ne copie pas la fonction, mais la structure du corps. Clone Robotics a montré avec le Protoclone un prototype doté d'un squelette polymère avec des reproductions de tous les 206 os humains, plus environ mille fibres musculaires artificielles en tubes de maille qui se contractent lorsque l'eau y est pompée. Une pompe de 500 watts remplit le rôle du cœur, l'eau refroidit simultanément la structure. 200 degrés de liberté, 320 capteurs de pression, 70 capteurs de position. La machine ne peut pas se tenir debout librement ou marcher pour l'instant, une démonstration de marche est prévue pour 2027, un produit pour 2028. L'apparence est troublante, et c'est le point : Plus les matériaux et les mouvements deviennent semblables à l'être humain, moins les gens évaluent fiablement la machine.
Pour la pratique, cela se traduit par une image assez claire. Le métal et le carbone appartiennent là où la charge utile et la précision comptent et où l'accès est contrôlé, c'est-à-dire dans la fabrication, l'entreposage et les installations externes. Les structures souples appartiennent là où les gens se tiennent à côté sans avertissement : soins, ménage, réception, espace commercial, assistance d'atelier. La peau en silicone et les muscles artificiels ont leur place dans la thérapie, la recherche et la formation, par exemple dans les écoles d'infirmières, où l'on s'entraîne sur des corps réalistes. La question décisive n'est donc pas ce qu'un robot peut faire, mais à quelle distance il peut s'approcher de qui.
Légalement, ce n'est pas une question de discrétion. ISO 10218 a été publiée en nouvelle version en 2025 et a intégré la spécification précédemment séparée ISO/TS 15066 avec ses valeurs limites biomécaniques pour la force et la pression dans la deuxième partie. Pour la robotique de service et d'assistance en dehors de l'industrie, ISO 13482 s'applique. On n'atteint pas ces valeurs limites avec le logiciel seul. Un robot lourd et rigide ne peut que ralentir une collision, un robot léger et flexible blesse rarement par sa simple construction. Celui qui met une machine en service en Suisse est responsable de l'évaluation des risques lui-même, et elle commence par la question de la composition de la machine.
La recherche suisse est particulièrement bien équipée dans ce domaine. Le Soft Robotics Lab de l'ETH Zurich travaille sur des systèmes flexibles et biohybrides, à l'EPFL, Josie Hughes fait de la recherche sur les préhenseurs doux et les matériaux à rigidité variable, et à l'Empa, le groupe de Mirko Kovac développe des systèmes souples pour l'inspection et la mesure environnementale. Ce n'est plus une niche, mais l'un des rares domaines où les fournisseurs européens ont réellement quelque chose à offrir face à la production de série chinoise.
Pour la décision d'achat, cela signifie : lire la fiche technique à l'envers. Quel est le vrai poids de la machine, à quelle vitesse se déplace-t-elle en fonctionnement, les articulations sont-elles couvertes, quelle batterie est installée et comment est-elle protégée, y a-t-il une déclaration de conformité se référant à ISO 10218 ou 13482. Une vidéo montre ce qu'un robot fait au mieux. La liste des matériaux montre ce qui peut se passer au pire.
Cet article a été rédigé avec le soutien de l'intelligence artificielle et vérifié par la rédaction. L'image d'illustration est une image symbolique générée par IA, et non une photo de presse.